
کنترل پرواز و اویونیکنویسنده: کیارش فرهادی۱۳ مهر ۱۴۰۵۷ دقیقه مطالعه
معماری کنترل گذار در پرندههای عمودپرواز تیلتروتور
تشریح منطق تخصیص کنترل (Control Allocation) و زمانبندی بهره در فاز حساس تغییر زاویه ناسل موتورها از ۹۰ درجه به ۰ درجه.
گذر پیوسته از نیروی ملخ به نیروی آیرودینامیکی بال
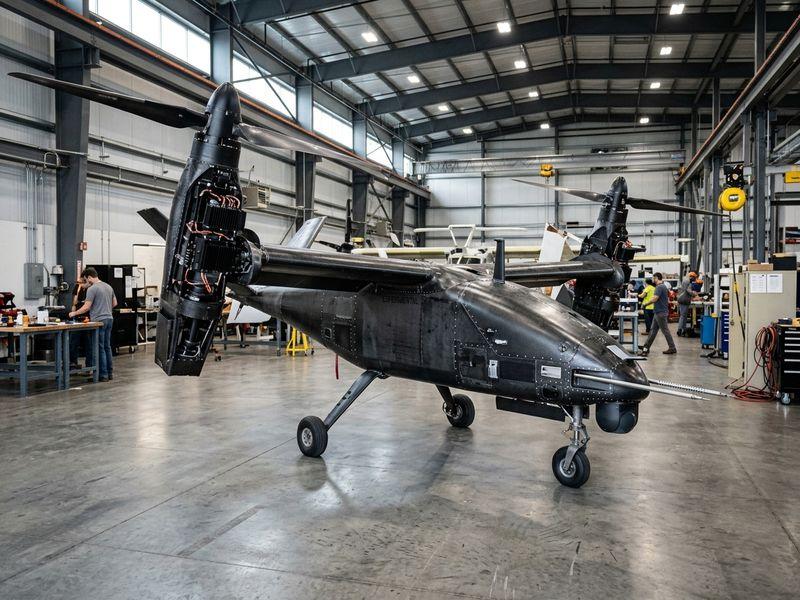
چالش اصلی در پهپادهای تیلتروتور، منطقه میانی گذار است که در آن سرعت هوایی هنوز برای تولید برآی کامل بال کافی نیست و همزمان بردار تراست ملخها در حال چرخش به سمت جلو قرار دارد.
در سامانه کنترل پرواز شاهین X4، ماتریس تخصیص کنترل به صورت پیوسته بر اساس زاویه واقعی سرووی تیلت و سرعت اندازه پیتوت (Airspeed) وزن سطوح فرامین آیرودینامیکی و گشتاور موتورها را ترکیب میکند.
تلفیق دقیق دادههای IMU و سنسور فشار تفاضلی پیتوت، از واماندگی ناگهانی هنگام کاهش زاویه ناسل جلوگیری میکند.
کلیدواژهها:GNCVTOLکنترل پرواز