
بازگشت به آشیانه پروژهها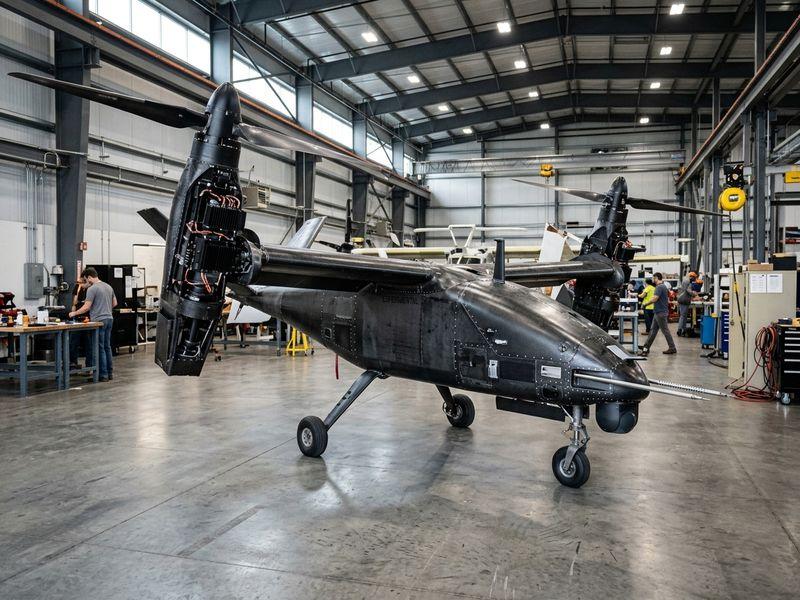
UAV-VTOL-04پهپاد و سامانههای پروازیآزمون زمینی
پهپاد عمودپرواز تیلتروتور شاهین X4
پرنده بدونسرنشین تمامکامپوزیت دانشکده هوافضا با مکانیزم چرخش ملخ (Tilt-Rotor) و الگوریتم کنترل تطبیقی گذار از حالت هاور به پرواز کروز برد بلند.
سرپرست پروژه: کیارش فرهادی
35.7564° N / 51.5718° E
جدول مشخصات فنی و پارامترهای تلمتری
| پارامتر مهندسی | مقدار نامی | واحد |
|---|---|---|
| MTOW | 11.4 | kg |
| Cruise Airspeed | 94 | km/h |
| Flight Endurance | 85 | min |
| Telemetry Link | 915 | MHz |
| Wingspan | 2.65 | m |
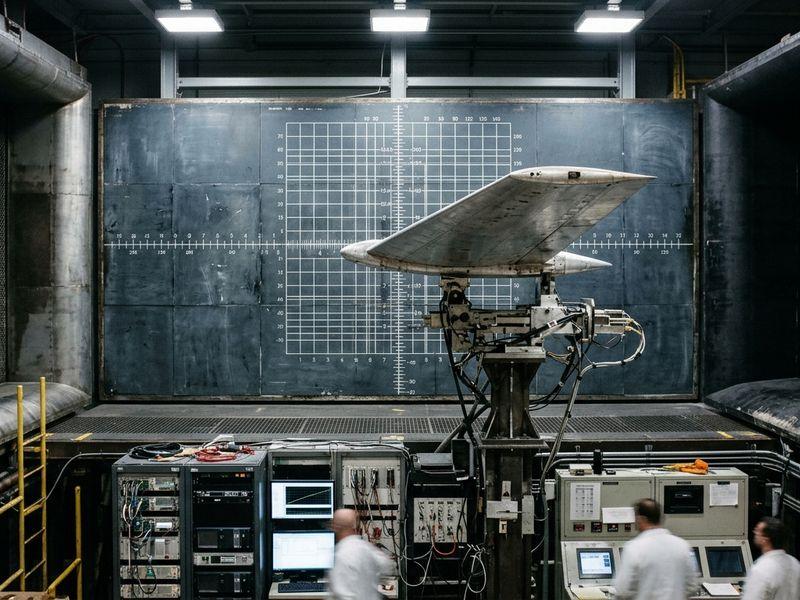
ارزیابی آیرودینامیکی بال در تونل باد
درخواست همکاری در تیم پروژه
تخصص فنی و سوابق اجرایی خود را برای پیوستن به تیم «پهپاد عمودپرواز تیلتروتور شاهین X4» ارسال کنید.